Georgia Tech에서 로봇공학과 로봇 윤리를 연구한다.
로봇의 이동을 위한 모터 스키마 기법과 저서 Behavior-Based Robotics로 알려져 있다. 관련 기술은 피지컬 AI 문서에서 이어 볼 수 있다.
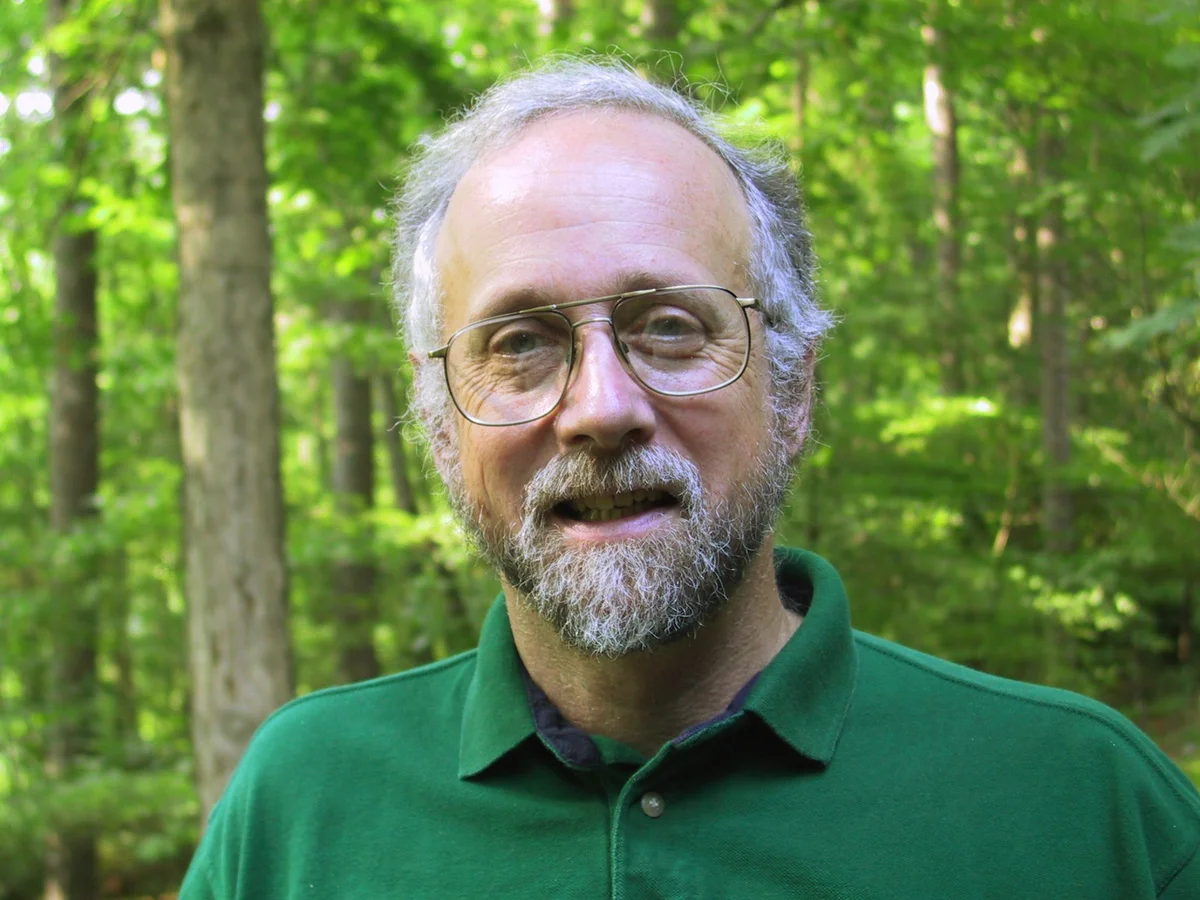
Georgia Tech에서 로봇공학과 로봇 윤리를 연구한다.
로봇의 이동을 위한 모터 스키마 기법과 저서 Behavior-Based Robotics로 알려져 있다. 관련 기술은 피지컬 AI 문서에서 이어 볼 수 있다.
같은 회사나 연구 분야의 인물
 알베르토 브로지
 암논 샤슈아
 앤서니 레반도프스키